盖世汽车讯 准确的感知对于网联自动驾驶车辆的安全运行至关重要。然而,单车感知受限于其自身的视角,在复杂的交通场景中,容易面临遮挡、感知范围受限以及检测失败等问题。协同感知(即车辆间共享感知信息)能够有效克服这些局限。但现有的协同感知方法往往需要传输完整的特征图或密集的传感器数据,这会带来巨大的通信开销,从而阻碍了实际部署。
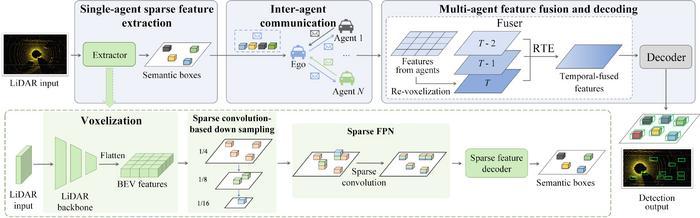
图片来源:Duanrui Yu
来源:第一电动网
作者:盖世汽车
本文地址:https://www.d1ev.com/news/shichang/316508
以上内容转载自盖世汽车,目的在于传播更多信息,如有侵仅请联系admin#d1ev.com(#替换成@)删除,转载内容并不代表第一电动网(www.d1ev.com)立场。
文中图片源自互联网,如有侵权请联系admin#d1ev.com(#替换成@)删除。


先估价再买车,买的放心开的安心
您的询价信息
已经成功提交我们稍后会联系您进行报价!


 京公网安备
11010502033163号
